Akankah CNC Menjadi Kunci Integrasi Robot Humanoid? Mitsubishi Electric Jepang Bergerak Lebih Dulu
Mitsubishi Electric Jepang mengumumkan pada 21 Oktober 2026 bahwa perusahaan telah mengembangkan sistem pemesinan yang menghubungkan robot humanoid dengan mesin perkakas CNC (computer numerical control) melalui AI fisik (physical AI), yaitu AI yang mengendalikan dan…
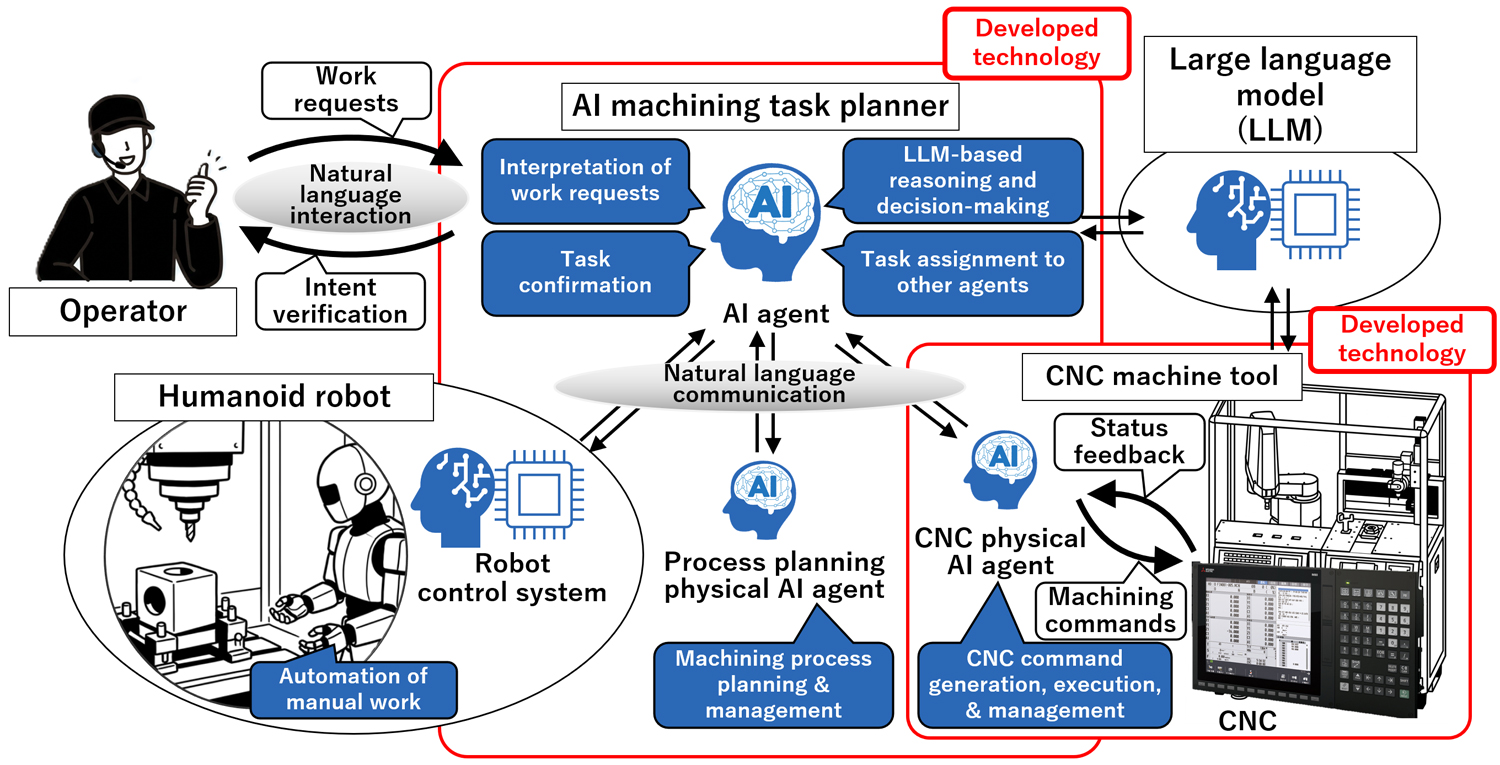
Mitsubishi Electric Jepang mengumumkan pada 21 Oktober 2026 bahwa perusahaan telah mengembangkan sistem pemesinan yang menghubungkan robot humanoid dengan mesin perkakas CNC (computer numerical control) melalui AI fisik (physical AI), yaitu AI yang mengendalikan dan mengoptimalkan gerakan fisik di dunia nyata. Inti beritanya bukan robot itu sendiri. Mitsubishi Electric berupaya mengurangi kebutuhan integrasi khusus untuk setiap model robot agar bisa terhubung dengan mesin perkakas, dengan menempatkan fungsi penghubungnya di sisi CNC. Penerapan praktis ditargetkan pada 2030.
Poin utama
- Mitsubishi Electric telah mengembangkan sistem pemesinan yang menghubungkan robot humanoid dengan mesin perkakas CNC. Perusahaan menyebutnya sebagai sistem NC pertama di industri yang dirancang khusus untuk kolaborasi dengan robot humanoid (berdasarkan riset perusahaan per 21 Oktober 2026)
- Sistem ini terdiri atas tiga elemen: (1) "AI machining task planner" yang menyusun tugas pemesinan dari instruksi berbahasa alami dan membagi pekerjaan antara mesin dan robot; (2) mesin perkakas CNC yang dilengkapi AI fisik; dan (3) robot humanoid standar
- AI fisik pada planner dan CNC baru dikembangkan dengan memanfaatkan "Maisart", merek teknologi AI milik perusahaan. Menurut Mitsubishi Electric, CNC dan robot bertukar informasi operasi dalam bahasa alami dan dapat bekerja sama tanpa bergantung pada model robot
- Sistem ini masih berada pada tahap pengembangan. Demonstrasinya akan dipamerkan di "JIMTOF2026" (Pameran Mesin Perkakas Internasional Jepang ke-33) yang dibuka pada 26 Oktober di Tokyo. Perusahaan akan melanjutkan peningkatan fungsi dan uji verifikasi, dengan target penerapan praktis pada 2030
Instruksi bahasa alami diurai menjadi tugas mesin dan robot
Alur kerjanya sebagai berikut. Operator memberi instruksi dalam bahasa alami. AI machining task planner menganalisis instruksi tersebut, memilih tugas yang diperlukan dari daftar tugas kerja yang sudah terdaftar sebelumnya, lalu menggabungkannya menjadi rencana tugas secara otomatis. Berdasarkan rencana itu, planner membagi pekerjaan kepada mesin perkakas CNC dan robot humanoid, serta mengelola proses pemesinan yang dijalankan oleh keduanya.
Dalam diagram sistem yang dipublikasikan perusahaan, sebuah "AI agent" ditempatkan sebagai inti planner. AI agent ini memakai large language model (LLM) untuk menafsirkan instruksi dan mengambil keputusan, serta mengonfirmasi maksud operator. AI agent berkomunikasi dalam bahasa alami dengan "AI fisik untuk perancangan proses" yang menyusun proses pemesinan, "AI fisik CNC" di sisi mesin, dan "sistem kendali robot" di sisi humanoid. Diagram tersebut menandai planner dan sisi CNC sebagai "hasil pengembangan" perusahaan, sedangkan LLM digambarkan di luar batas itu. Mitsubishi Electric belum mengungkapkan penyedia LLM maupun model yang digunakan.
Menurut perusahaan, sistem ini dapat bekerja tanpa bergantung pada model robot dan tidak memerlukan integrasi sistem tingkat lanjut (pekerjaan merangkai berbagai peralatan menjadi sel produksi yang berfungsi) untuk setiap robot. Perusahaan juga menyatakan waktu hingga penerapan dapat dipersingkat secara signifikan, tetapi tidak menyebutkan besaran pemangkasan waktu maupun perbandingannya dengan cara konvensional.
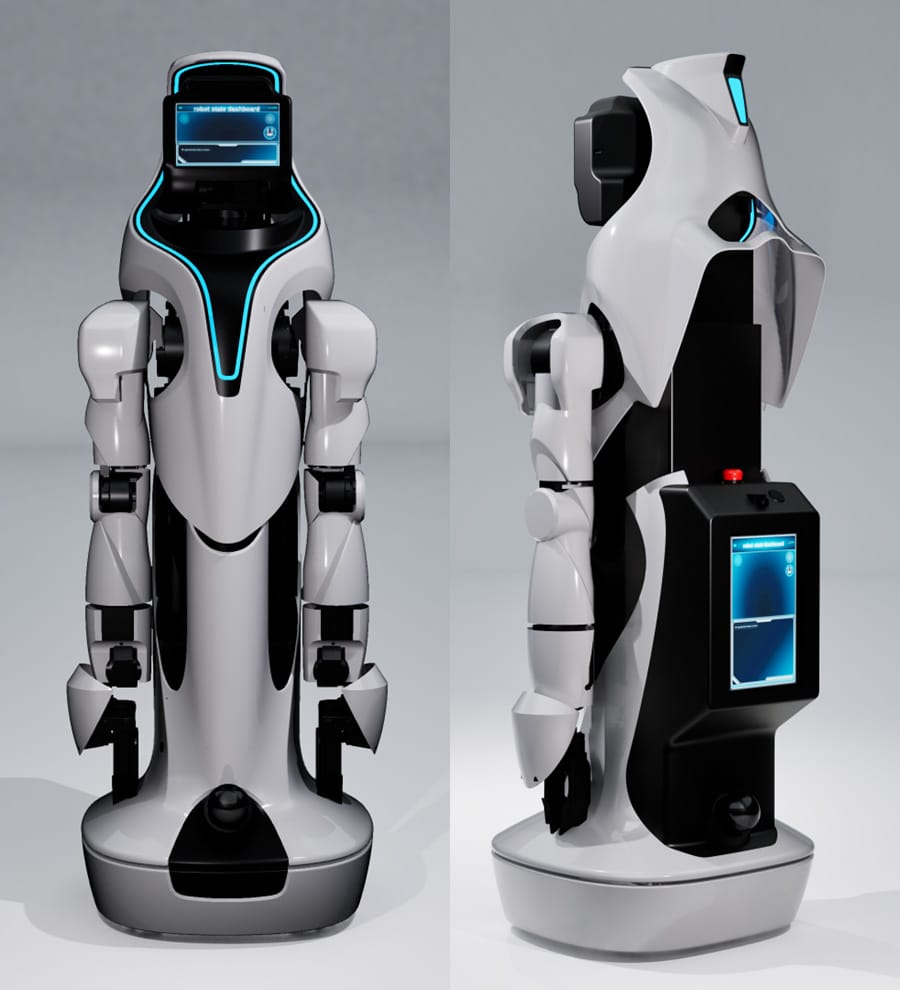
Pekerjaan yang disebut perusahaan sebagai sasaran penggantian oleh humanoid adalah setup, pembersihan, merapikan area kerja, pengambilan produk jadi, pemindahan, inspeksi, dan penanganan gangguan. Semuanya merupakan pekerjaan yang selama ini dilakukan operator. Mitsubishi Electric belum mengungkapkan model humanoid yang dipakai dalam demonstrasi, harga, maupun waktu peluncuran yang spesifik.
Hambatan utama adopsi: integrasi per model, bukan kinerja robot
Mitsubishi Electric menyebut dua hambatan yang melatarbelakangi pengembangan ini.
Hambatan pertama adalah keterbatasan robot industri konvensional. Setup, yaitu memasang benda kerja di dalam mesin perkakas, serta membersihkan bagian dalam mesin merupakan pekerjaan yang dirancang berdasarkan bentuk dan gerakan tubuh manusia. Jika pekerjaan ini digantikan robot industri konvensional, diperlukan investasi pada peralatan di sisi lini produksi agar sesuai dengan robot. Karena berbentuk seperti manusia, humanoid berpotensi memanfaatkan peralatan yang dirancang untuk manusia dan menekan kebutuhan modifikasi lini. Inilah alasan harapan terhadap humanoid meningkat.
Hambatan kedua adalah yang menjadi sasaran pengembangan ini. Agar humanoid dan mesin perkakas CNC dapat saling memahami kondisi masing-masing dan bekerja secara terkoordinasi, fungsi komunikasi dan sekuens kendali (program yang mengatur urutan kerja peralatan) harus dikembangkan secara terpisah untuk setiap robot. Tahap integrasi inilah yang kini digarap Mitsubishi Electric.
Dari koneksi G-code ke gerbang bahasa alami
Mitsubishi Electric adalah salah satu pemasok utama unit CNC bagi produsen mesin perkakas. Sejak lama perusahaan ini mengembangkan fungsi yang menjadikan CNC sebagai titik awal penghubung antara mesin dan robot.
Salah satu contohnya adalah "Direct Robot Control", yang diperkenalkan dalam makalah teknis perusahaan pada 2021. Fungsi ini menghubungkan CNC dan pengendali robot melalui Ethernet, lalu menggerakkan robot dengan G-code, bahasa pemrograman yang dipakai untuk pemesinan. Dengan fungsi ini, pengguna tidak perlu menyiapkan pengendali tingkat atas dan program sekuens terpisah, dan pengguna yang belum terbiasa dengan robot dapat mengoperasikannya dari layar CNC. Perusahaan menyatakan robot seri "MELFA" buatannya sendiri maupun robot buatan KUKA dari Jerman dapat dikendalikan dengan G-code yang sama.
Jika fungsi 2021 menjadikan G-code sebagai sarana operasi yang sama, sistem baru ini menjadikan bahasa alami sebagai pintu masuk instruksi dan komunikasi antarmesin. Mitra kolaborasinya juga meluas dari robot industri berbentuk lengan ke humanoid. Mitsubishi Electric belum menjelaskan hubungan internal kedua teknologi tersebut maupun format akhir perintah CNC. Meski demikian, keduanya sama-sama merancang kolaborasi robot dari sisi CNC, dan sistem baru ini dapat dilihat sebagai kelanjutan dari pendekatan tersebut.
Sejauh mana bahasa alami terlibat dalam kendali mesin?
Di lantai produksi, kesalahan urutan langkah, seperti menghentikan spindle, membuka dan menutup pintu, atau mencekam benda kerja, dapat merusak peralatan atau menyebabkan kecelakaan. Instruksi bahasa alami memang fleksibel, tetapi membuka ruang tafsir. Cara planner menggabungkan tugas yang sudah terdaftar, alih-alih menyusun pekerjaan dari nol, kemungkinan merupakan desain yang memudahkan pembatasan cakupan eksekusi.
Dalam diagram, AI fisik CNC menerima komunikasi bahasa alami, lalu menyusun, menjalankan, dan mengelola perintah kerja untuk CNC, serta menerima laporan status dari CNC. Struktur yang mengubah instruksi bahasa alami menjadi perintah kerja CNC memang ditunjukkan, tetapi perusahaan belum mengungkapkan format perintah, sistem keselamatan, maupun pembagian peran dengan kendali CNC konvensional.
Sisi robot menyisakan pertanyaan serupa. Perusahaan belum menjelaskan siapa yang menyediakan "sistem kendali robot" yang berkomunikasi dengan AI agent dalam bahasa alami, atau pengaturan koneksi dan fungsi konversi apa yang diperlukan untuk setiap model robot. Belum jelas pula pada tahap mana instruksi yang salah ditafsirkan LLM akan dihentikan. Semua itu merupakan faktor penting untuk menilai dalam kondisi apa kolaborasi yang diklaim "tidak bergantung pada model robot" benar-benar dapat diterapkan. Bagi pengguna di lapangan, hal ini akan menjadi inti pertimbangan sebelum mengadopsi sistem tersebut.
Pada akhirnya, kemampuan humanoid menyelesaikan pekerjaan ditentukan oleh kinerja robot itu sendiri. Bekerja di dalam mesin yang masih dipenuhi serpihan logam dan cairan pemotong, mengangkat benda kerja berat, serta melakukan pemosisian di ruang sempit merupakan tantangan yang harus diatasi robot itu sendiri.
Bagaimana peran produsen mesin perkakas dan integrator sistem bisa berubah
Jalur adopsi sistem ini di pabrik berbeda dari pola penjualan robot. Yang dipasok Mitsubishi Electric bukan mesin perkakas itu sendiri, melainkan "otaknya", yaitu unit CNC. Apakah pendekatan menanamkan fungsi kolaborasi di CNC akan meluas bergantung pada apakah produsen mesin perkakas mengadopsi fungsi ini pada mesin mereka dan menawarkannya kepada pelanggan.
Jika pendekatan ini meluas, pekerjaan integrator sistem, yang selama ini menyusun rutinitas komunikasi dan kendali untuk setiap kombinasi mesin dan robot, berpotensi bergeser ke perumusan tugas dan penerapannya di lapangan. Bagi produsen humanoid, semakin seragam cara koneksi ke mesin perkakas, semakin besar porsi persaingan yang ditentukan oleh kemampuan kerja dan biaya robot itu sendiri.
Salah satu pameran khusus penyelenggara di JIMTOF2026 mengangkat tema bagaimana teknologi mesin perkakas dapat mengatasi hambatan produksi massal dan penurunan biaya humanoid, yakni memandang humanoid sebagai objek yang harus dimesin dan dibuat. Pameran Mitsubishi Electric justru mengambil arah sebaliknya: menjadikan humanoid sebagai pekerja di lantai pemesinan.
Ujian sesungguhnya: mengganti robot tanpa mengulang integrasi
Sistem ini masih dalam tahap pengembangan. Demonstrasinya akan mulai dipamerkan pada 26 Oktober. Setelah itu, perusahaan akan melakukan uji verifikasi dengan target penerapan praktis pada 2030. Tolok ukur kepraktisannya cukup jelas: jam kerja yang dibutuhkan untuk konfigurasi ulang saat beralih ke robot dari produsen lain, waktu satu siklus pemesinan, seberapa sering sistem berhenti karena gangguan dan berapa lama pemulihannya, serta sejauh mana pekerjaan yang bergantung pada situasi, seperti penanganan gangguan, dapat didaftarkan sebagai tugas.
Di atas semua itu, nilai pengembangan ini bermuara pada satu pertanyaan: dapatkah sistem ini membuktikan bahwa saat robot humanoid atau mesin perkakas diganti dengan merek atau model lain, integrasi tidak perlu diulang dari awal? Jika bisa, CNC berpeluang menjadi gerbang bersama antara mesin dan robot. Jika tidak, instruksi bahasa alami hanya akan menjadi layar operasi baru di atas integrasi khusus. Menjelang 2030, yang perlu dipantau bukan seberapa menarik demonstrasinya, melainkan berapa banyak perusahaan dan model yang ikut memakai pendekatan ini.