Dari Hardware ke Data Lapangan: Mengapa Tiga Raksasa Robot Jepang Berkolaborasi
Kawasaki Heavy Industries, FANUC, dan Yaskawa Electric selama ini dikenal sebagai tiga pemain besar Jepang yang bersaing di pasar robot industri. Namun kali ini, ketiganya mulai berkolaborasi dalam pembangunan fondasi untuk Physical AI, yaitu AI yang tidak hanya memproses…
Kawasaki Heavy Industries, FANUC, dan Yaskawa Electric selama ini dikenal sebagai tiga pemain besar Jepang yang bersaing di pasar robot industri. Namun kali ini, ketiganya mulai berkolaborasi dalam pembangunan fondasi untuk Physical AI, yaitu AI yang tidak hanya memproses informasi digital, tetapi juga dapat memahami, belajar, dan mengendalikan perangkat di dunia nyata.
Proyek ini telah terpilih dalam program yang didukung oleh Kementerian Ekonomi, Perdagangan, dan Industri Jepang atau METI, serta NEDO. Nama proyeknya adalah pembangunan dataset untuk model dasar VTLA melalui pengumpulan data visual dan taktil dari pabrik nyata.
Tujuannya adalah mengumpulkan data penglihatan, sentuhan, bahasa, dan gerakan dari lapangan manufaktur, agar robot dapat mempelajari pekerjaan manipulasi dan perakitan yang rumit. Proyek ini dijadwalkan berlangsung selama satu tahun, dari Agustus 2026 hingga Juli 2027.
Yang penting dari kerja sama ini bukanlah pengembangan robot baru secara bersama-sama. Intinya adalah, tiga perusahaan robot besar yang selama ini bersaing mulai berkolaborasi pada lapisan dasar: standar data lapangan dan infrastruktur pengumpulan data.
Dengan kata lain, medan persaingan robot industri mulai bergeser. Bukan lagi hanya soal performa hardware, seperti kecepatan, presisi, payload, atau ketahanan mesin. Persaingan mulai bergerak ke arah kemampuan mengumpulkan, mempelajari, dan menggunakan kembali pengalaman operasional dari pabrik nyata.
Mengapa Para Pesaing Ini Harus Bekerja Sama
Selama ini, penerapan robot industri sangat bergantung pada spesifikasi kontrol masing-masing produsen, desain proses di setiap pabrik, serta penyesuaian individual oleh system integrator atau SIer.
Ketika sebuah perusahaan ingin memasang robot di lini produksi, robot biasanya harus melalui proses teaching, yaitu penentuan gerakan, urutan kerja, titik posisi, serta cara berinteraksi dengan benda kerja secara detail.
Setelah itu, perusahaan perlu memilih gripper, end effector, kamera, perangkat keselamatan, jig, dan peralatan pendukung lain. Semua komponen ini kemudian disesuaikan satu per satu untuk setiap lini produksi.
Model seperti ini efektif untuk produksi massal dengan jenis produk yang stabil. Namun kelemahannya mulai terlihat ketika pabrik harus memproduksi banyak varian, dalam volume kecil, dan sering mengganti lini produksi.
Setiap kali produk berubah, teaching, penyetelan, dan validasi bisa harus dilakukan kembali. Akibatnya, biaya penerapan otomasi meningkat, sementara waktu untuk memulai produksi menjadi lebih panjang.
Physical AI mencoba mengubah struktur ini.
Jika robot dapat belajar dari data pekerjaan sebelumnya, lalu menerapkan pengalaman itu pada pekerjaan yang mirip, maka waktu teaching dapat dikurangi. Periode start-up lini produksi bisa dipersingkat. Pabrik juga akan lebih mudah menyesuaikan diri terhadap pergantian produk, sekaligus mengurangi ketergantungan pada operator berpengalaman.
Namun, data yang dikumpulkan oleh satu produsen robot saja tidak cukup. Data semacam itu cenderung bias pada jenis robot tertentu, sistem kontrol tertentu, pelanggan tertentu, dan kondisi pabrik tertentu.
Dengan masuknya Kawasaki, FANUC, dan Yaskawa secara bersamaan, proyek ini memiliki peluang lebih besar untuk mencakup berbagai platform robot, berbagai sistem kontrol, dan berbagai kondisi produksi.
Menurut dokumen NEDO, ketiga produsen robot Jepang ini secara gabungan memiliki pangsa sekitar 70% di pasar domestik Jepang dan sekitar 25% di pasar global. Proyek ini akan memanfaatkan basis tersebut, sambil melibatkan SIer dan pengguna akhir, untuk membangun mekanisme pengumpulan data kerja dari pabrik nyata.
Tujuannya bukan sekadar membuat robot dari satu perusahaan menjadi lebih pintar. Target yang lebih besar adalah membangun fondasi pembelajaran yang dapat melampaui perbedaan tubuh robot, merek, dan sistem kontrol.
Tantangan Otomasi yang Tersisa Ada pada “Pekerjaan Tangan”
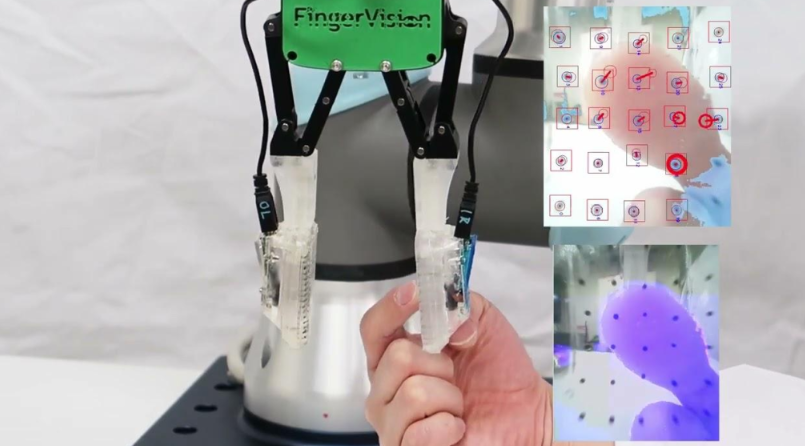
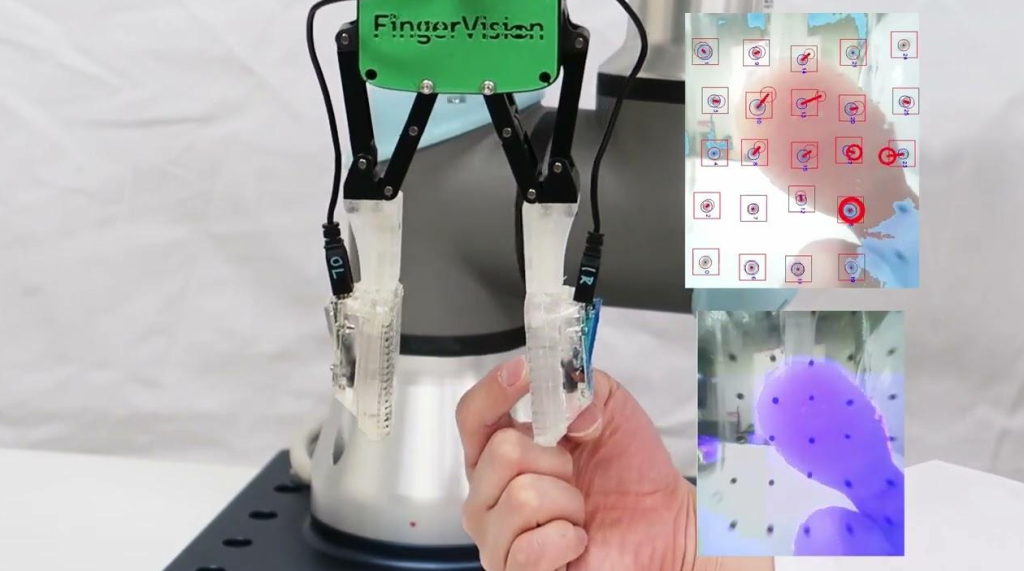
Inti teknis dari proyek ini adalah data taktil atau data sentuhan.
Robot industri sudah banyak digunakan dalam pengelasan, pengecatan, pemindahan barang, dan perakitan. Namun di pabrik nyata, masih banyak pekerjaan yang tetap bergantung pada manusia.
Contohnya adalah mengambil dan menyiapkan komponen, menangani benda lunak atau fleksibel, memasukkan konektor, serta memegang benda yang mudah tergelincir atau berubah bentuk. Pekerjaan seperti ini tidak bisa diselesaikan hanya dengan gambar dari kamera.
Manusia tidak bekerja hanya dengan mata. Operator juga merasakan tekanan di ujung jari, tanda ketika benda mulai tergelincir, dan hambatan kecil ketika dua komponen saling bersentuhan. Informasi non-visual inilah yang membuat banyak pekerjaan halus masih sulit diautomatisasi.
Proyek ini mengusulkan model “VTLA”, singkatan dari Vision, Tactile, Language, dan Action. Artinya, model ini mengintegrasikan penglihatan, sentuhan, bahasa, dan gerakan.
Berbeda dari VLA yang menggabungkan penglihatan, bahasa, dan gerakan, VTLA menambahkan data sentuhan ke dalam sistem pembelajaran robot.
Dengan demikian, robot tidak hanya “melihat” objek, memahami instruksi, dan bergerak sesuai perintah. Robot juga harus belajar tentang gaya tekan, slip, perubahan bentuk, dan pola kegagalan yang terjadi saat menyentuh benda nyata.
Pekerjaan target dalam proyek ini mencakup pengambilan dan penyiapan komponen, penanganan benda fleksibel, serta pemasangan konektor. Semua ini adalah contoh area yang menjadi “tantangan terakhir” dalam otomasi pabrik. Kelihatannya sederhana, tetapi sangat bergantung pada rasa sentuhan dan pengalaman manusia.
Dari 18.000 Jam Data Menjadi 5.000 Jam Data yang Siap Digunakan
Dalam rencana proyek, para pihak akan mengumpulkan sekitar 18.000 jam data gambar, data sentuhan, dan data gerakan robot dari pabrik di sektor otomotif, robot, makanan, serta barang konsumsi.
Namun data mentah ini tidak dapat langsung digunakan untuk melatih model. Data tersebut harus melalui proses sinkronisasi antara data visual dan taktil, pemberian label, anonimisasi, penghilangan informasi rahasia bisnis, serta konversi format. Setelah itu, proyek menargetkan sekitar 5.000 jam dataset yang siap digunakan untuk pembelajaran.
Hal yang penting bukan hanya jumlah jam data. Yang lebih menentukan adalah apakah data itu dapat dipelajari secara efektif oleh AI.
Gambar dari kamera, data dari sensor sentuhan, log gerakan robot, serta informasi apakah tugas berhasil atau gagal harus diselaraskan pada sumbu waktu yang sama. Pada saat yang sama, video dan log gerakan dari pabrik sering kali berhubungan langsung dengan kondisi proses, kontrol kualitas, dan pengetahuan produksi.
Karena itu, menghapus informasi rahasia sambil tetap mempertahankan nilai pembelajaran menjadi salah satu titik kritis proyek ini.
NEDO memperkirakan rasio data VTLA yang dapat diproses menjadi data siap pakai sekitar 30%. Angka ini lebih rendah dibandingkan data VLA yang relatif lebih matang, sekitar 40%. Hal ini menunjukkan bahwa data sentuhan jauh lebih sulit dikumpulkan, dirapikan, dan dimanfaatkan.
Dalam AI generatif untuk teks dan gambar, data internet pernah menjadi sumber pembelajaran yang sangat besar. Namun Physical AI berbeda. Yang dibutuhkan adalah data dari dunia nyata, ketika robot menyentuh objek, gagal, memperbaiki gerakan, dan mengulangi pekerjaan dalam kondisi nyata.
Data tentang kontak, slip, perubahan gaya, kesalahan kecil, dan perilaku saat kegagalan terjadi hanya tersedia di dalam pabrik.
ABEJA, FingerVision, dan Universitas Mengisi Kekuatan yang Belum Dimiliki Produsen Robot
Selain tiga produsen robot, proyek ini juga melibatkan Osaka University, FingerVision, ABEJA, National Institute of Advanced Industrial Science and Technology atau AIST, serta Nagoya University.
Struktur ini menunjukkan bahwa Physical AI bukan pekerjaan yang dapat diselesaikan oleh produsen robot sendirian.
Produsen robot memiliki hardware, sistem kontrol, dan akses ke pelanggan industri. Universitas dan lembaga riset memiliki kemampuan dalam pengembangan model dan validasi akademik. FingerVision memiliki teknologi persepsi sentuhan. ABEJA berperan dalam desain dataset dan pembangunan ekosistem data.
Peran ABEJA tidak terbatas pada pengembangan model AI. Yang lebih penting adalah bagaimana data dari pabrik dikumpulkan, diamankan, dianonimkan, diberi hak akses, dikelola, dan disediakan kepada pihak lain.
Bagi industri manufaktur, tata kelola data sering kali lebih sulit daripada pengembangan model itu sendiri.
Dokumen NEDO juga menyebutkan perlunya membedakan cakupan keterbukaan dan hak akses berdasarkan pengguna, tujuan penggunaan, dan tingkat kerahasiaan data. Dataset juga akan dibagi menurut use case, sekaligus dieksplorasi kemungkinan penyediaan secara berbayar.
Artinya, proyek ini tidak hanya bertujuan membuat dataset untuk riset. Targetnya adalah membangun ekosistem data yang dapat berlanjut secara berkelanjutan.
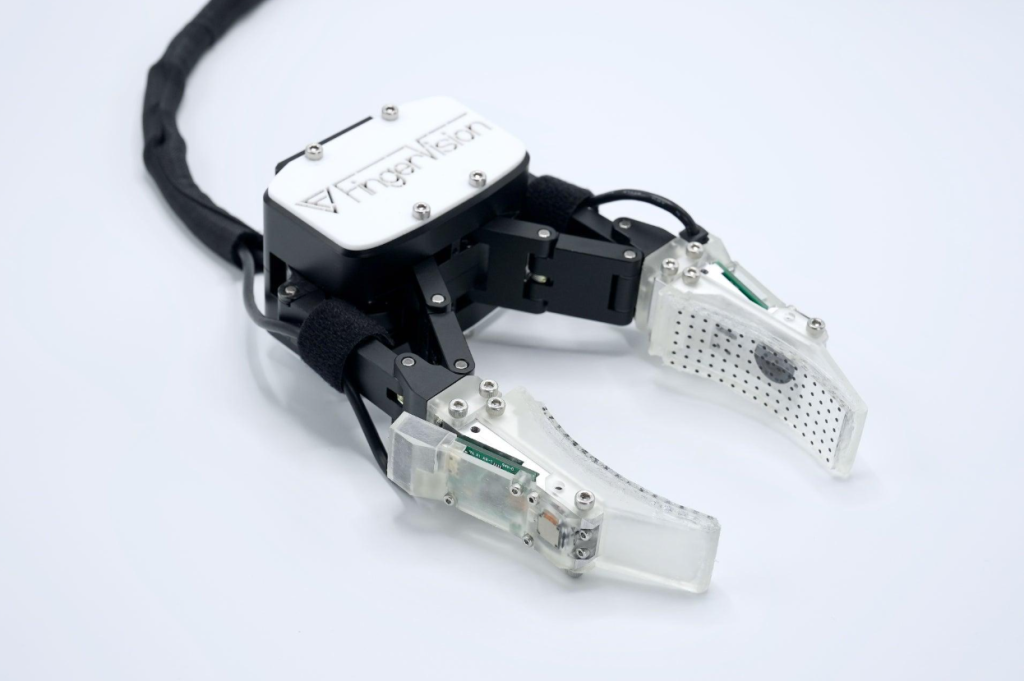
Keterlibatan FingerVision juga penting. Semakin penting data sentuhan, semakin besar nilai gripper robot, end effector, sensor taktil, sensor gaya, sistem pemrosesan gambar, dan perangkat lunak kontrol.
Ke depan, persaingan robot tidak hanya diukur dari payload, kecepatan, atau presisi pengulangan posisi. Persaingan juga akan diukur dari apa yang dapat dirasakan robot, apa yang dapat direkam, dan apakah data itu dapat digunakan untuk belajar.
Peran SIer Juga Akan Berubah
Dampak proyek ini tidak berhenti pada produsen robot.
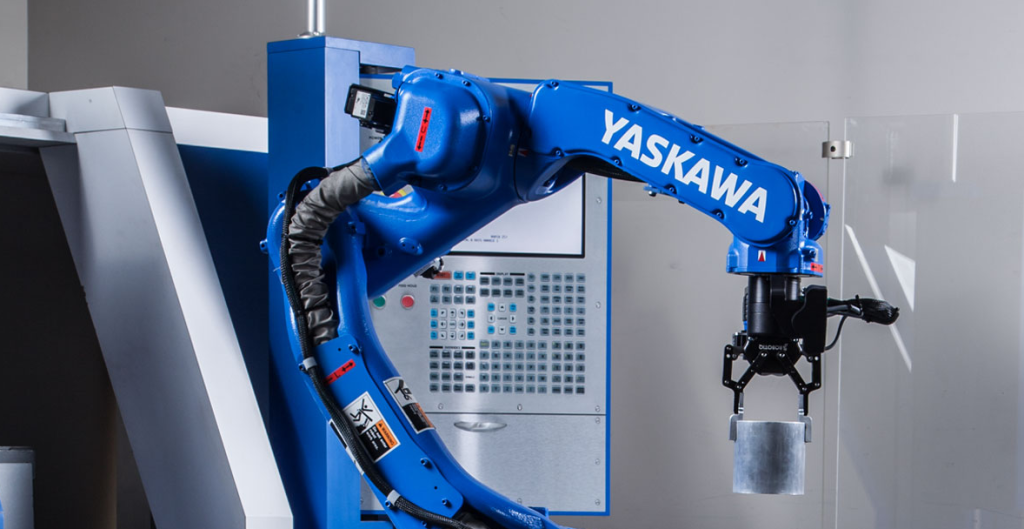
Di pabrik nyata, robot tidak masuk ke lini produksi sendirian. SIer harus merancang proses, mengombinasikan robot, gripper, end effector, jig, kamera, perangkat keselamatan, dan mesin pendukung, lalu melakukan pemasangan, pengujian, dan penyetelan.
Jika Physical AI mulai diterapkan secara nyata, peran SIer juga akan berubah.
Selama ini, kekuatan utama SIer adalah desain rekayasa dan penyesuaian khusus untuk setiap lokasi produksi.
Ke depan, peran itu dapat meluas ke pengumpulan data, penyesuaian model, pengelolaan data pembelajaran di pabrik, serta pemanfaatan pengalaman dari satu pabrik untuk diterapkan pada proses serupa di pabrik lain.
Dengan kata lain, SIer tidak lagi hanya menjadi perusahaan yang “memasang sistem”. Mereka dapat menjadi penghubung antara data lapangan manufaktur dan model AI.
Perubahan ini akan memengaruhi banyak pasar pendukung, termasuk gripper robot, end effector, sensor taktil, sensor gaya, perangkat pemrosesan gambar, perangkat lunak kontrol, sistem akuisisi data, dan layanan implementasi AI di pabrik.
Jika infrastruktur data ini benar-benar terbentuk, penerima manfaatnya bukan hanya Kawasaki, FANUC, dan Yaskawa. Dampaknya dapat meluas ke seluruh ekosistem otomasi manufaktur.
Bagi Indonesia, isu ini juga tidak jauh dari kebutuhan industri. Pabrik otomotif, komponen elektronik, makanan, dan barang konsumsi sama-sama menghadapi tekanan dari variasi produk yang meningkat, kebutuhan efisiensi, keterbatasan tenaga kerja terampil, serta biaya pergantian lini produksi yang tinggi.
Kekuatan Jepang Ada pada “Pengalaman Lapangan”
Dalam persaingan global AI dan robotika yang semakin cepat, Jepang belum tentu memiliki keunggulan terbesar dalam perlombaan model bahasa besar atau daya komputasi.
Namun dalam data dari pabrik nyata, Jepang masih memiliki aset yang khas.
Industri manufaktur Jepang telah lama mengumpulkan proses produksi yang andal, kontrol kualitas yang ketat, keterampilan operator berpengalaman, serta sistem robot industri yang benar-benar berjalan di pabrik selama bertahun-tahun.
Pengalaman semacam ini bukan data publik di internet. Data ini sulit ditiru, dan tidak dapat dibuat secara cepat di laboratorium.
Justru data pengalaman lapangan seperti inilah yang dibutuhkan oleh Physical AI.
Di masa depan, nilai robot tidak hanya ditentukan oleh performa lengan robot. Nilainya juga akan ditentukan oleh seberapa banyak pekerjaan yang pernah dipelajari, berapa banyak kondisi kontak yang pernah dihadapi, pola kegagalan apa saja yang pernah dialami, dan apakah pengalaman tersebut dapat dipindahkan ke pabrik baru.
Namun tantangannya juga jelas.
Data pabrik adalah bagian dari daya saing perusahaan. Urutan proses, desain jig, bentuk komponen, kondisi kerja, takt time, dan tanda-tanda awal terjadinya cacat adalah informasi yang banyak perusahaan enggan buka ke luar.
Karena itu, proyek ini tidak hanya harus menjawab pertanyaan apakah 5.000 jam data dapat dikumpulkan. Pertanyaan yang lebih penting adalah bagaimana membedakan data yang dapat dibagikan dan data yang harus tetap berada di dalam perusahaan. Bagaimana melindungi rahasia bisnis, sambil tetap menjaga agar data memiliki nilai pembelajaran yang cukup.
Jika batas ini tidak dirancang dengan baik, data dari pabrik tidak akan mengalir secara berkelanjutan.
Kerja sama ini juga tidak akan selesai hanya karena proyek dukungan NEDO selama satu tahun berakhir. Isu utamanya adalah apakah data dapat terus terkumpul, apakah model dapat terus berkembang, dan apakah hasilnya dapat kembali memberi nilai bagi pabrik nyata.
Medan utama robot industri sedang meluas. Bukan hanya performa, harga, dan jaringan layanan lengan robot, tetapi juga kemampuan mengumpulkan dan menggunakan kembali data pengalaman dari lokasi produksi.
Kerja sama Kawasaki, FANUC, dan Yaskawa menjadi ujian penting bagi industri robot Jepang. Mampukah kekuatan yang selama ini dibangun di hardware dan pabrik nyata diubah menjadi keunggulan infrastruktur data pada era AI?
Persaingan robot di masa depan tidak hanya akan ditentukan oleh siapa yang memiliki “tubuh” lebih kuat. Yang juga menentukan adalah siapa yang memiliki “pengalaman” lapangan lebih banyak untuk dipelajari, disesuaikan, dan digunakan kembali.