Perangkat Keras Sudah Melampaui Tangan Manusia, AI-nya Belum: Honda dan RIKEN Investasi ¥10 Miliar untuk Manipulasi Cekatan
Honda R&D Jepang dan lembaga riset Jepang RIKEN menanamkan ¥10 miliar (sekitar US$65 juta) untuk satu persoalan: kecerdasan yang dibutuhkan untuk mengendalikan tangan robotik multi-jari.
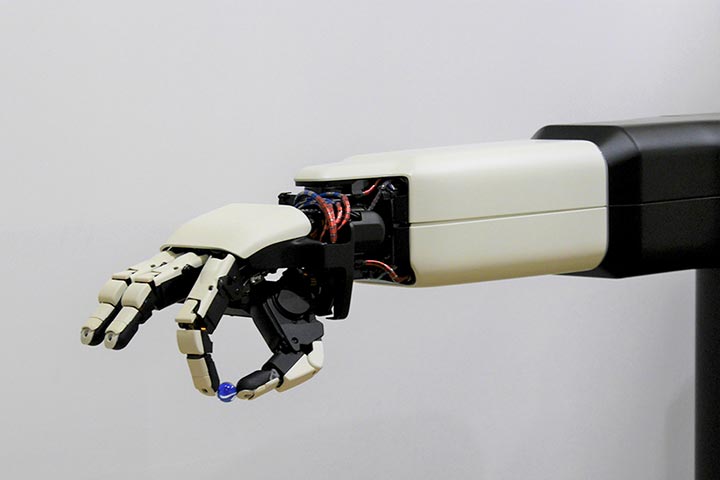
Honda R&D Jepang dan lembaga riset Jepang RIKEN menanamkan ¥10 miliar (sekitar US$65 juta) untuk satu persoalan: kecerdasan yang dibutuhkan untuk mengendalikan tangan robotik multi-jari.
Perangkat kerasnya sudah melampaui tangan manusia — lebih kuat, tetapi tetap mampu memutar sekrup berdiameter 1,6 milimeter. Yang belum ada adalah AI yang bisa mengendalikannya tanpa operator manusia.
Proyek nasional lima tahun ini membidik wilayah yang belum pernah ditembus robot: "manipulasi cekatan" — menyisipkan komponen lentur ke ruang sempit, memilih komponen yang tepat dari tumpukan dan menatanya ke arah yang benar. Titik akhirnya konkret: pekerjaan manual yang masih menyibukkan 2.000 orang di satu pabrik mobil, dan perakitan wiring harness (rangkaian kabel) yang tak pernah tersentuh otomasi.
Ringkasan
- RIKEN dan Honda R&D (Wako, Prefektur Saitama) memulai proyek AI fisik (physical AI) untuk tangan robotik multi-jari, terpilih dalam program Organisasi Pengembangan Teknologi Industri dan Energi Baru Jepang (NEDO); ¥10 miliar dialokasikan selama lima tahun.
- Honda telah membuat tangan berjari empat dengan 16 sendi penggerak. Gaya ujung jari mencapai 5 kilogram-gaya (12 kgf sesaat, sekitar dua kali tangan manusia), mampu memutar sekrup 1,6 milimeter, dan mekanisme penggeraknya tahan lebih dari 8 juta siklus. Hambatan telah bergeser dari perangkat keras ke kecerdasan yang mengendalikannya.
- Sasaran penerapannya adalah tahap "set-pack" (mengumpulkan dan menata komponen) serta perakitan wiring harness. Keduanya menangani benda lentur dan kontak di banyak titik — justru pekerjaan yang paling sulit bagi robot.
- Bagian tersulit adalah data pelatihan AI. Kontak banyak titik dan pengaturan gaya yang halus sulit direproduksi dalam simulasi, sehingga RIKEN berupaya membedakan diri pada tahap pengumpulan data dunia nyata, memakai sensor sentuh yang tipis dan tahan lama.
- Model multimodal yang memadukan sentuhan, gaya, dan penglihatan dengan gerakan sedang menjadi ajang persaingan sengit yang melibatkan Amerika Serikat dan Tiongkok. Belum ada model penentu, dan kedua mitra bertumpu pada perangkat keras unggul serta lantai produksi nyata untuk mengujinya.
Perangkat keras melampaui tangan; kecerdasan pengendalinya belum
RIKEN dan Honda R&D mengembangkan AI fisik yang akan memberi tangan robotik multi-jari kemampuan manipulasi cekatan (pekerjaan tangan yang halus dan terampil). Proyek ini terpilih dalam program NEDO untuk membangun foundation model (model dasar) bagi AI fisik, dengan ¥10 miliar selama lima tahun. RIKEN menangani sensor sentuh, pengembangan AI, dan integrasi AI dengan robot; Honda menangani pengembangan tangan dan penerapannya.
Titik tolaknya adalah keyakinan bahwa perangkat keras sudah rampung. "Perangkat kerasnya sendiri sudah berada pada tingkat ideal; yang kini dibutuhkan adalah kecerdasan untuk mengoperasikan tangan ini," kata Takahide Yoshiike, executive chief engineer di Honda R&D. Tangan buatan perusahaan itu berjari empat dengan 16 sendi penggerak. Gaya ujung jari 5 kilogram-gaya, sesaat naik hingga 12 kgf — kira-kira dua kali tangan manusia — namun tetap cukup halus untuk memutar sekrup 1,6 milimeter. Dengan menempatkan aktuator (unit penggerak) di lengan bawah, tangan itu memadukan kecekatan, kekuatan, dan ketahanan di atas 8 juta siklus; perangkat ini dipublikasikan pada Juni 2026. Tangan tersebut memadukan sejumlah besar sinyal sensor untuk mengendalikan sekitar 20 sendi secara real-time. Di alam, gerak jari yang cekatan diyakini mendorong evolusi otak primata; di sini urutannya terbalik. Tangan lebih dulu jadi, dan otak untuk menggerakkannya belum menyusul.
Dipasang pada robot dua-lengan yang dikendalikan jarak jauh, tangan itu telah dipakai untuk membuktikan pemasangan baterai dan perakitan girboks. Di bawah kendali manusia, "bisa dilakukan" sudah terbukti. Yang tersisa adalah kecerdasan untuk melakukannya secara mandiri.
Apa arti "kecekatan" sebenarnya: benda lentur dan kontak banyak titik
Lalu, tangan seperti apa yang dituju? Jawabannya ada pada isi "manipulasi cekatan". Robot pandai memindahkan benda besar dan kaku ke posisi tetap, tetapi sangat buruk menangani benda lunak yang bentuknya berubah-ubah. Benda kaku bentuknya tetap dan mudah dihitung; benda lentur — kabel, kawat, konektor — berubah bentuk setiap kali diberi gaya. Jumlah kemungkinan keadaannya melonjak, dan gerak berikutnya sulit diprediksi.
Lebih sulit lagi, kontak jarang terjadi pada satu titik. Dalam perakitan, jari menyentuh komponen, dan komponen menyentuh sasaran pemasangan, di beberapa tempat sekaligus. Membaca kontak banyak titik itu sambil mengubah cara memegang untuk tiap komponen dan menyesuaikan arahnya di ruang sempit — yang dilakukan manusia tanpa sadar — tak bisa dicapai hanya dengan kontrol posisi presisi. Dibutuhkan "kecekatan yang lentur" yang menyesuaikan gaya dari rasa sentuhan meski ada sedikit pergeseran. Tahap set-pack dan perakitan harness yang dipilih proyek ini justru titik di mana benda lentur, kontak banyak titik, dan pengaturan gaya halus bertemu — kasus yang paling sulit.
Singkatnya, yang dituju bukan perangkat khusus untuk satu pekerjaan, melainkan "tangan serbaguna" yang bisa menangani beragam komponen secara adaptif, seperti tangan manusia. Di sinilah bedanya secara mendasar dengan robot industri konvensional yang mengulang gerak tetap.
Wiring harness: "bos terakhir" otomasi
Pemilihan wiring harness sebagai sasaran punya makna besar. Perakitan rangkaian kabel adalah contoh baku proses yang tertinggal oleh otomasi.
Kabel yang terbentang di satu mobil disebut bisa mencapai beberapa kilometer total panjangnya, dengan jumlah titik sambungan yang sangat banyak. Jalur kabel berbeda menurut model dan spesifikasi, dan kabel yang terikat berubah bentuk begitu digenggam. Ia tidak menunggu diam di posisi tetap seperti komponen kaku, sehingga keadaannya harus dibaca lewat penglihatan dan sentuhan, dan berkas kabel diurai dengan ujung jari lalu dituntun ke konektor. Karena kehalusan dan keragaman variannya, perakitan harness masih sangat bergantung pada tenaga manusia, dan sebagai proses padat karya telah banyak dialihkan ke negara dengan biaya tenaga kerja lebih rendah. Sebaliknya, jika bisa dimekanisasi, logika tentang di mana produksi ditempatkan pun dapat bergeser — hal yang perlu dicermati di pusat-pusat manufaktur Asia yang kini menyerap pekerjaan padat karya semacam itu.
Dampaknya melampaui satu proses. "Industri otomotif telah memelopori otomasi — pengecatan, pengelasan — namun satu pabrik tetap mempekerjakan 2.000 orang," kata Yoshiike. "Perakitan, penyortiran, dan pekerjaan lain yang hanya bisa dilakukan tangan manusia masih berlimpah." Gerak besar dan sederhana telah diambil alih robot; yang tersisa adalah pekerjaan tangan yang halus. Jika tangan cekatan hadir, filosofi otomasi pabrik bergeser — dari "otomasi mesin khusus", yang merancang peralatan khusus dari nol untuk satu lini, menjadi "otomasi tangan serbaguna" yang langsung menggantikan pekerjaan manusia. Bagi Jepang yang kekurangan tenaga kerjanya makin struktural, ini lebih dari sekadar pengurangan tenaga; ia menyentuh pertanyaan tentang di mana produksi dilakukan.
Mengapa pertarungannya soal "data sentuh", bukan perangkat keras
Nasib kecerdasan itu bergantung pada cara AI dilatih.
AI robot kini makin dibangun di atas "model multimodal" (foundation model multimodal) yang memadukan penglihatan, bahasa, dan gerak menjadi satu. Diperintah "masukkan komponen merah ke kotak", ia melihat, memahami, lalu bergerak — upaya membawa lompatan generative AI di bahasa dan citra ke mesin yang bertubuh, yang disebut AI fisik. Namun dalam pekerjaan tangan yang presisi, penglihatan saja tak cukup. Sebagaimana orang bisa memutar sekrup di dalam kotak perkakas yang gelap, gaya halus dan keadaan kontak adalah informasi yang lebih jelas "diraba" daripada "dilihat". Di sinilah sentuhan menjadi penentu.
Persoalannya, bagaimana mengumpulkan data sentuh itu. Kontak banyak titik antara tangan, komponen, dan sasaran sulit dihitung secara tepat, dan pengaturan gaya halus tak bisa dipakai untuk pembelajaran jika akurasi simulasi rendah. Cara lazim menghasilkan data secara massal di ruang virtual kurang berlaku di ranah ini. Karena itu data harus diambil dari dunia nyata, dan kuncinya adalah sensor yang tipis dan tahan lama. "Sarung tangan pengumpul data saat ini setebal sarung tangan ski dan tak bisa untuk pekerjaan halus," jelas Tatsuya Harada, group director di Center for Advanced Intelligence Project (AIP) RIKEN. "Kami membedakan diri sejak tahap pengumpulan data, dengan sensor yang tipis dan kuat." Merekam sentuhan pekerjaan tangan halus tanpa menumpulkannya lewat sarung tangan tebal — tujuannya menjaga mutu data tepat di pintu masuk pembelajaran.
Untuk melatih data itu, tim memadukan teknik yang diakumulasi AIP: few-shot learning yang belajar dari sampel sedikit, domain adaptation yang menjembatani perbedaan lingkungan, dan continual learning. Sebagian besar anggaran mengalir ke sumber daya komputasi bagi model AI multimodal yang mengikat sentuhan, gaya, dan penglihatan. Strategi yang tampak: bersaing bukan pada kesempurnaan perangkat keras, melainkan pada desain data dan pembelajaran.
Menghadapi gempuran model umum AS–Tiongkok, Jepang bertumpu pada "tangan dan sentuhan"
Persaingan model multimodal memanas di seluruh dunia. Di AS, Tesla mulai menempatkan robot humanoid "Optimus" di pabriknya sendiri, dan Figure AI dinilai memimpin dalam kecekatan tangan lewat model vision-language-action buatannya; startup yang berfokus pada foundation model terus bermunculan. Di Tiongkok, investasi pada embodied AI membengkak, dengan pemain baru muncul di sensor dan tangan robotik. Perebutan kendali atas model yang menggerakkan robot sudah menjadi pertarungan lintas negara.
Posisi Jepang rumit. Pada skala model umum, volume data, dan jumlah unit produksi, Jepang tertinggal. Tetapi belum ada model penentu. Justru karena ini babak awal, keunggulan ada pada kubu yang memiliki ketiganya sekaligus: perangkat keras unggul, lantai produksi nyata untuk menguji, dan riset dasar. "Kami punya tangan terbaik di dunia dan periset yang bisa bersaing secara global," kata Harada. Mengambil data sentuh bermutu tinggi dengan perangkat keras yang baik, lalu menghubungkannya ke pembelajaran dengan AI mutakhir — sistem menyeluruh itu ditempatkan sebagai inti diferensiasi. Bagi Jepang yang lama memimpin dunia dalam perangkat keras, bergesernya medan ke "kecerdasan yang mengoperasikan perangkat keras" sekaligus menjadi kekhawatiran memudarnya keunggulan; namun susunan kali ini bertaruh pada sisi mengubah akumulasi menjadi peluang.
Yang perlu dipantau: apakah lima tahun melahirkan "tangan yang bisa dipakai"
Yang perlu dicermati adalah seberapa jauh, dalam ¥10 miliar dan lima tahun, kecerdasan ini mencapai sasaran penerapannya. Dua faktor menentukannya: seberapa banyak data sentuh yang bisa dikumpulkan dari sisi mutu dan kuantitas; serta seberapa kuat model terlatih menggeneralisasi terhadap perbedaan komponen dan proses. Jika generalisasi gagal, pekerjaan kembali ke penyetelan per pekerjaan dan premis "tangan serbaguna" runtuh.
Gerbang lain adalah biaya. Untuk menggantikan pekerjaan manual, total biaya pengadaan dan operasi tangan plus AI harus sepadan dengan tenaga kerja yang digantikannya. Target teknis seperti kecekatan dan ketahanan adalah hal yang berbeda dari kelayakan ekonomi untuk masuk ke lini nyata. Tangan sudah melampaui manusia; yang kini dipertanyakan adalah apakah dalam lima tahun kecerdasan pengendalinya dapat ditumbuhkan menjadi "tangan yang bisa dipakai" — dan titik itulah yang akan menentukan posisi AI fisik Jepang dalam persaingan global.